loader

Manipulation d'un capteur de distance infrarouge.

L'objectif de ce tutoriel est de comprendre le fonctionnement des capteurs de distance infrarouge.

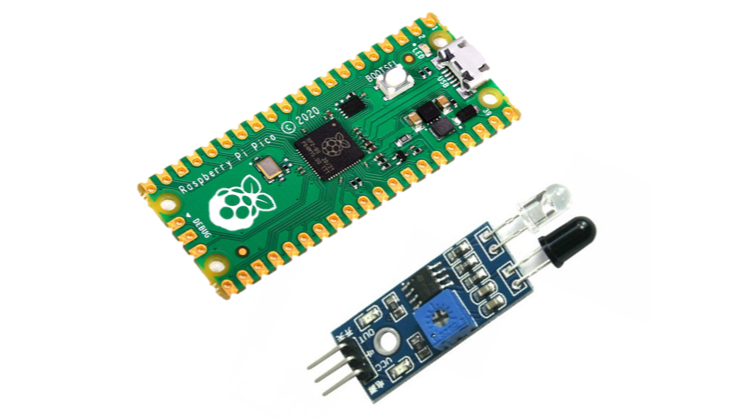
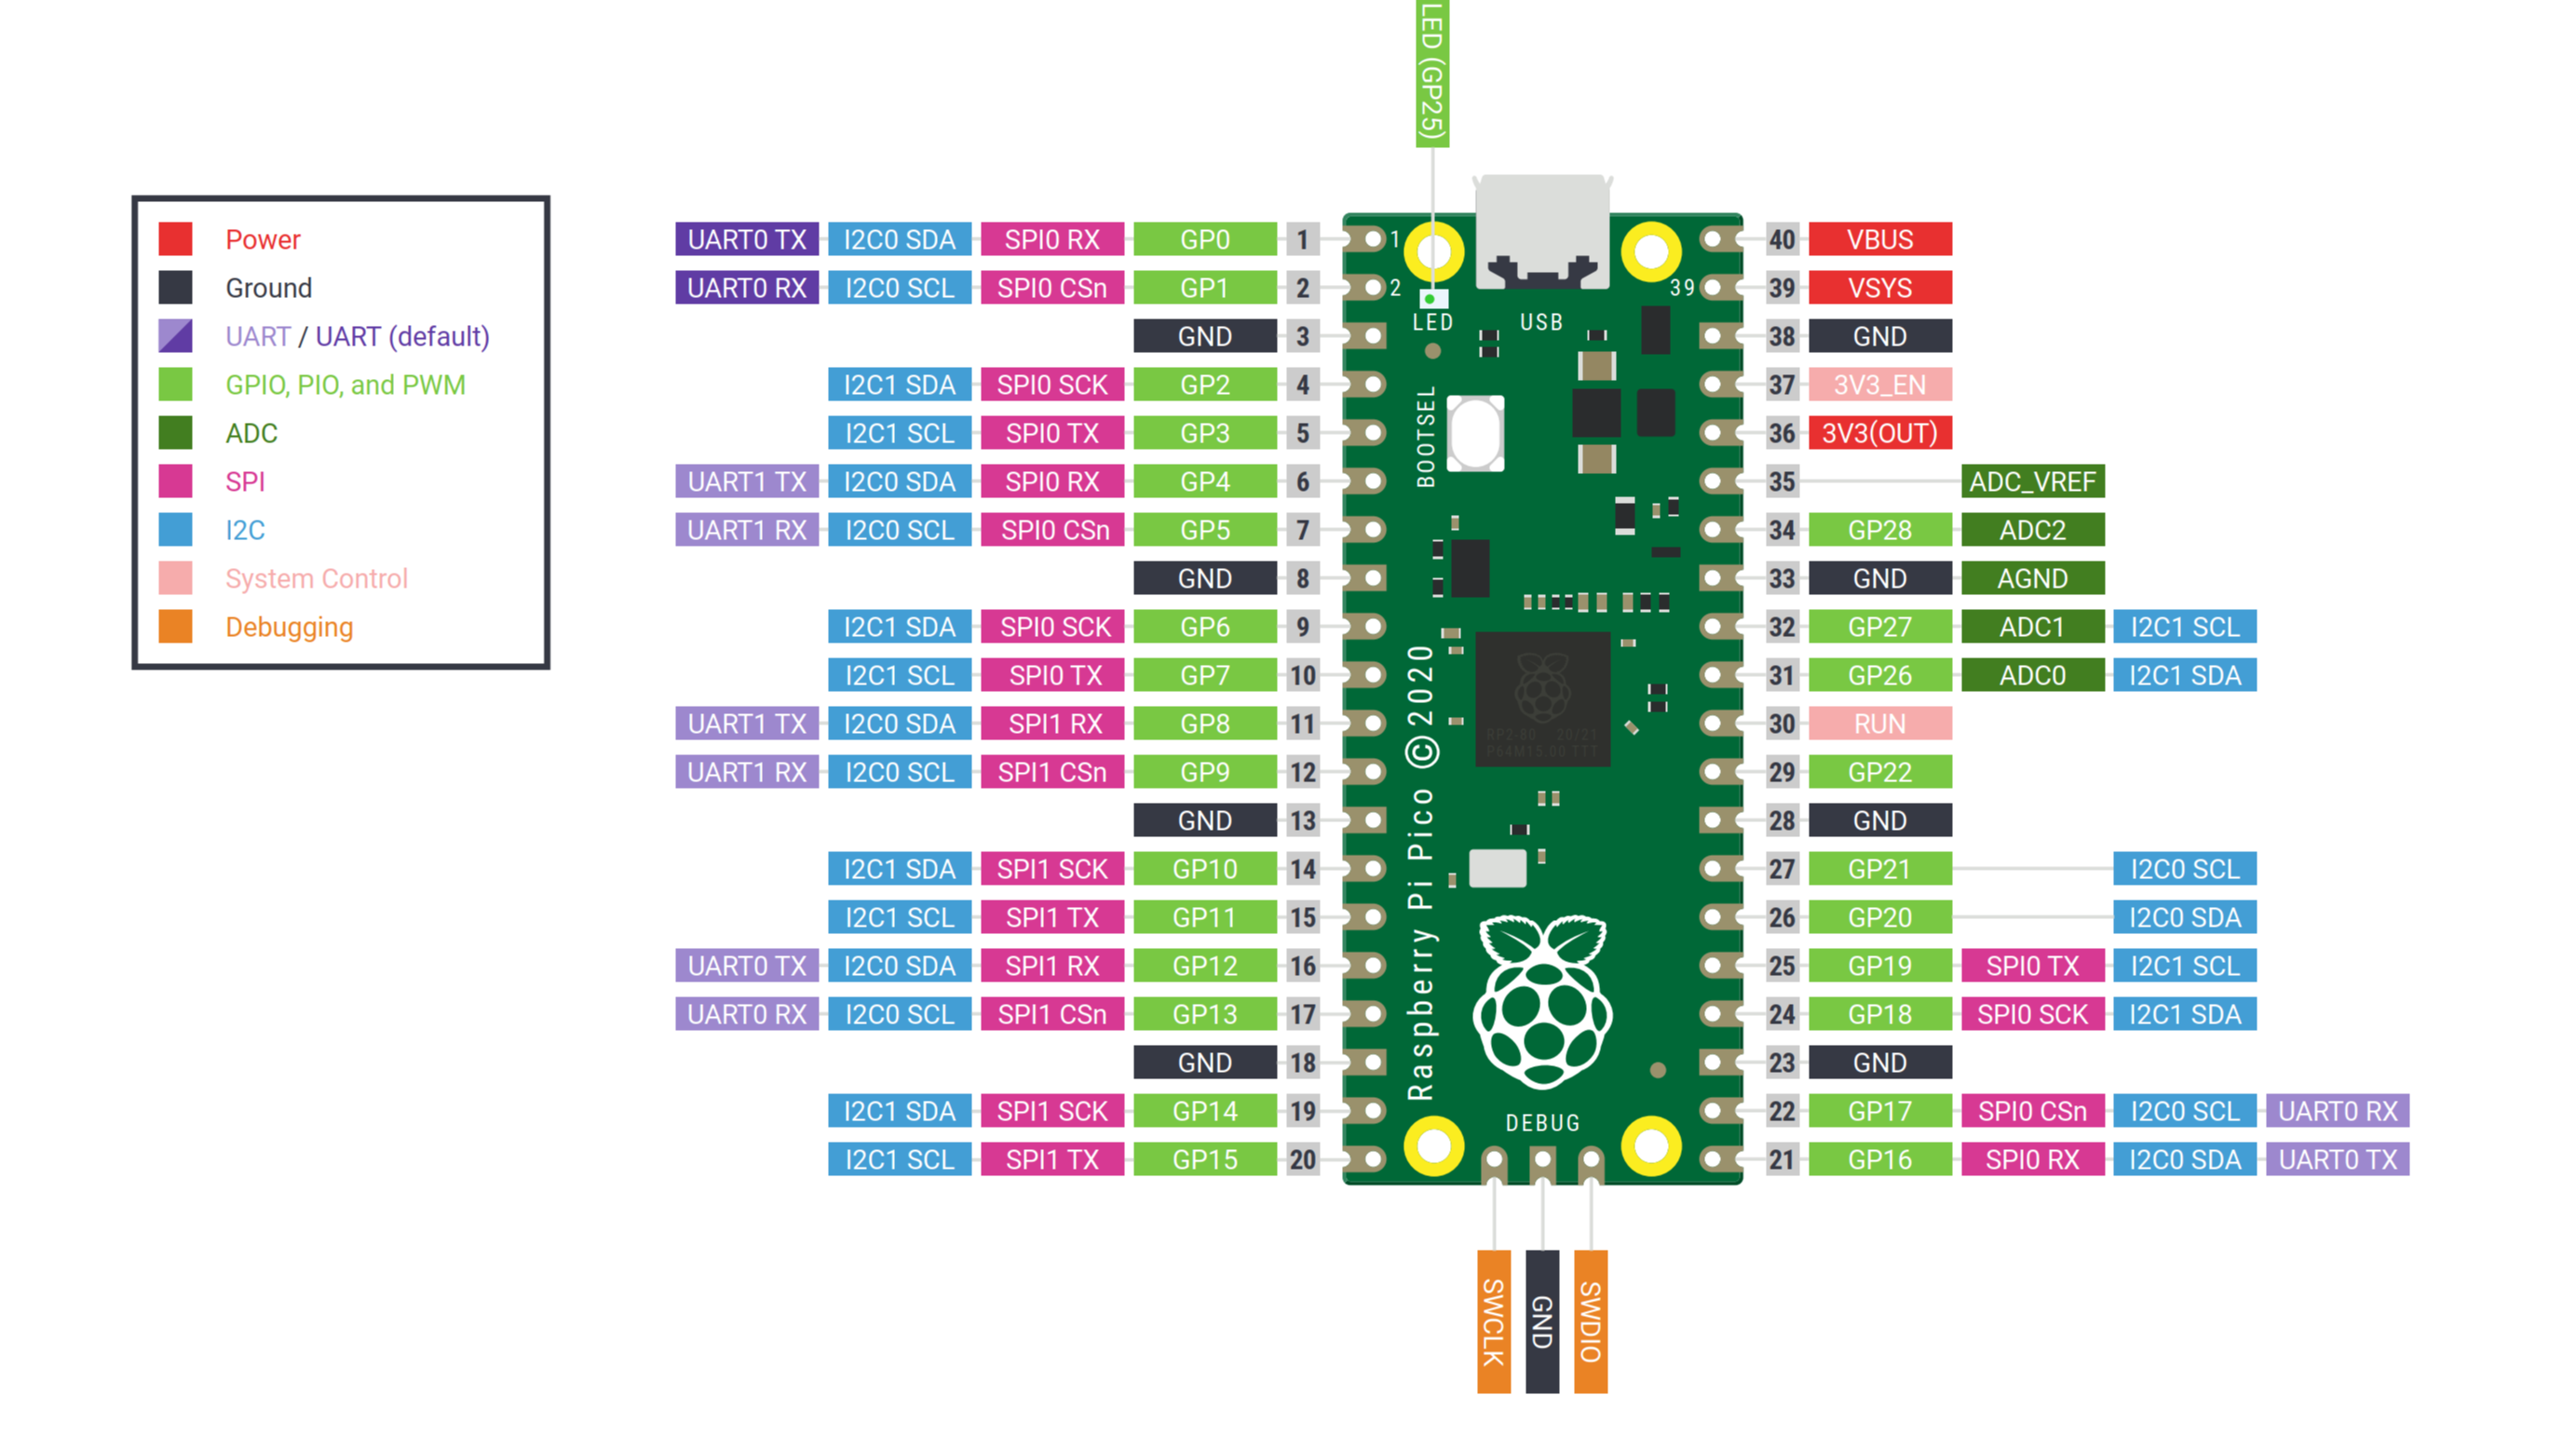
Pour commencer cette première partie, nous allons commencer par le cablâge du capteur de distance infrarouge avec la carte Raspberrry Pi Pico.

VCC capteur --> GP20
GND capteur --> GP21
OUT capteur ---> GP19
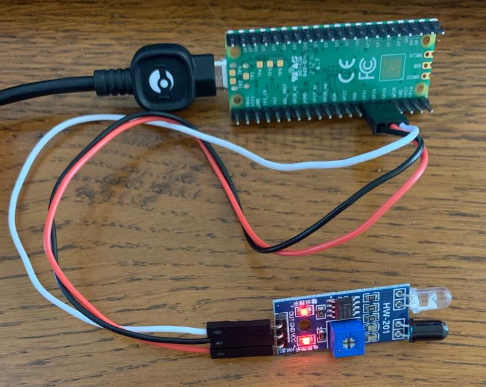
branchement


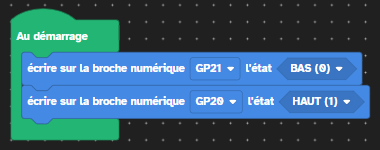
Nous allons ainsi devoir alimenter le capteur infrarouge par ces PIN GP21 et GP20
Pour cela on programme l'état de ces broches dans la boucle d'initialisation "Au démarrage"
L'état "HAUT" correspond à 5Volt et l'état "BAS" correspond à la masse 0Volt. 

gp

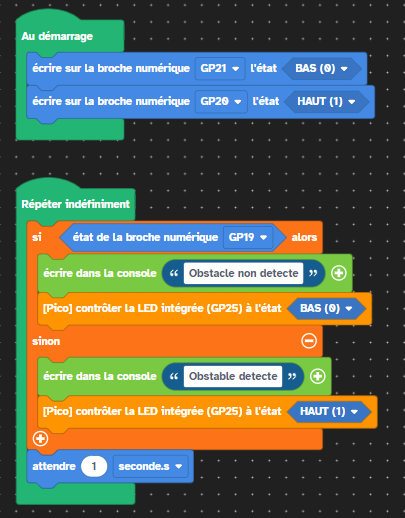
Maintenant on vient lire l'état de la brioceh GP19 et en fonction de la valeur retourner TRUE (= 1) ou FALSE  (= 0) on affiche du texte, on profite pour allumer ou éteindre la LED de notre carte.

1.5

Remarque: Un temporisation a été placé en fin de boucle:   Avez vous compris pourquoi ?

La temporisation est ici présente pour éviter de ne tourner trop de fois dans la boucle, notre programme n'est pas optimiser, il faut décorréler le test de l'état du capteur et l'allumage de la LED. Nous verrons comment faire cela dans la partie 2.

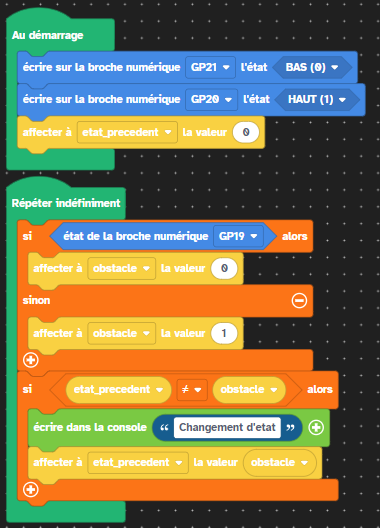
Comment solutionner le problème évoqué en fin de partie 1:
Essayez de faire le programme sans regarder la solution.

...
...
...
...
...
...

Aide numéro 1:
Pensez à utiliser une variable qui aura pour valeur l'état du capteur

Aide numéro 2:
Pensez à utiliser une variable qui aura pour valeur l'état précédent du capteur
Pensez à initier cette variable (attention ne l'initier qu'une seule fois)

Aide numéro 3:
Utilisez un test conditionnel pour comparer les deux variables précédente (Si....SINON...)

...
...
...
...
...
...

Réponse:

2.1

رخصة الاستخدام