loader

1. Le TI-Innovator™ Rover en mouvement

Utilisateur du TI-Innovator Rover et de la TI-83 Premium CE Edition Python ? Nous avons le plaisir de vous proposer des activités à réaliser en classe. Ressource n°1 : utilisation du rover : déplacements, coordonnées... Auteurs : A. Techer - L. Didier
Le TI-Innovator™ Rover  en mouvement : déplacements, coordonnées,...


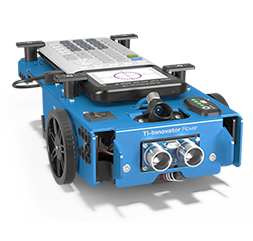
Le TI-Innovator™ Hub  est dans un premier temps inséré sous le TI-Innovator™ Rover  puis connecté à celui-ci à l’aide de 2 câbles fournis avec le Rover (connectiques hub/rover).

La calculatrice est ensuite positionnée sur le TI-Innovator™ Rover puis connectée au TI-Innovator™ Hub à l’aide du câble USB de connexion Hub/Rover. 

Remarque : Ce câble de connexion possède un sens. L'embout B doit être connecté au TI-Innovator™ Hub et l'embout A doit être connecté à la calculatrice.


Plus d'informations à retrouver sur le site de Texas Instruments : https://education.ti.com/fr/produits/micro-controller/ti-innovator-rover/getting-started

On observe dans la vie quotidienne l’avancée des voitures autonomes. Comment se déplacent-elles ?  

Nous allons simuler, à l’aide du TI-Innovator™ Rover, le déplacement d’une voiture autonome. Nous observerons ici deux types de déplacement : Le premier géré à l’aide de “mouvements de base” et le second à l’aide de coordonnées. 

Avant la création du script ,  il faudra importer la bibliothèque suivante : ti_rover.

1. Déplacements à l’aide des mouvements dit “ de bases”

Le TI-Innovator™ Rover  peut se déplacer en avant et en arrière. L’unité de mesure de la distance est laissée à votre choix sachant que par défaut, celle-ci est en décimètres. Par exemple, rv.forward(20) assignera au robot un déplacement en avant sur une distance de 2 m. 

Le TI-Innovator™ Rover peut tourner à gauche et à droite. L’unité de mesure d’angle est laissée à votre choix sachant que par défaut, celle-ci est en degré. Par exemple, rv.right(20) assignera au robot une rotation de 20 degrés à droite par rapport à son axe de déplacement. 

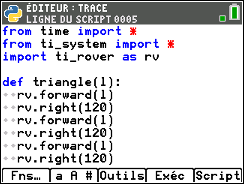
Activité :Tracer un triangle équilatéral de côté 30cm (on pourra mettre un stylo sur le TI-Innovator™ Rover  pour obtenir un tracé au sol). Penser dans ce cas à mettre une feuille qui sera collée sur le sol pour que le robot ne dérape pas. On pourra créer une fonction nommée triangle qui prend en paramètre une longueur L et qui trace un triangle équilatéral de côté L dm.


2. Déplacements à l’aide de coordonnées.


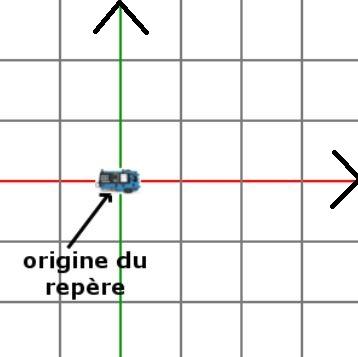
Quand on allume le TI-Innovator™ Rover  il se situe à l’origine d’un repère défini comme ci dessus sachant que l’unité sur les axes est le décimètre. Quand on demande au TI-Innovator™ Rover  de se rendre au point de coordonnées (5,-2) ( instruction :  rv.to_xy(5, -2) ) il s’oriente dans un premier temps puis il se rend au point de coordonnées désirées en ligne droite dans un second temps.

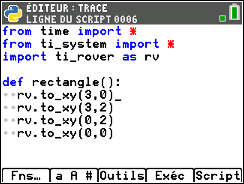
Activité : En utilisant les coordonnées, tracer un rectangle de longueur  30cm et de largeur 20cm (on pourra mettre un stylo sur le Rover pour obtenir un tracé au sol). Penser dans ce cas à mettre une feuille qui sera collée sur le sol pour que le robot ne dérape pas.


Le programme peut être téléchargé ici => TRACE.8xv

رخصة الاستخدام