Nous sommes ravis de vous accueillir 😊, Souhaitez-vous recevoir la newsletter mensuelle de Vittascience pour rester informé(e) des nouveautés, événements et contenus pédagogiques ?
Finaliser votre inscription
Pour finaliser votre inscription, veuillez compléter les champs suivants :
تم الإنشاء في الخميس، 7 مايو 2026 آخر تعديل في الجمعة، 8 مايو 2026
94 مشاهدة(ات) 60 دقيقة(دقائق) Arduinoمتوسط
المحتويات
Matériel & Logiciels
Partie 1 : Prise en main = Afficher les valeurs ax, ay et az de l'accéléromètre intégré
Partie 1 - Programme proposé par Gemini
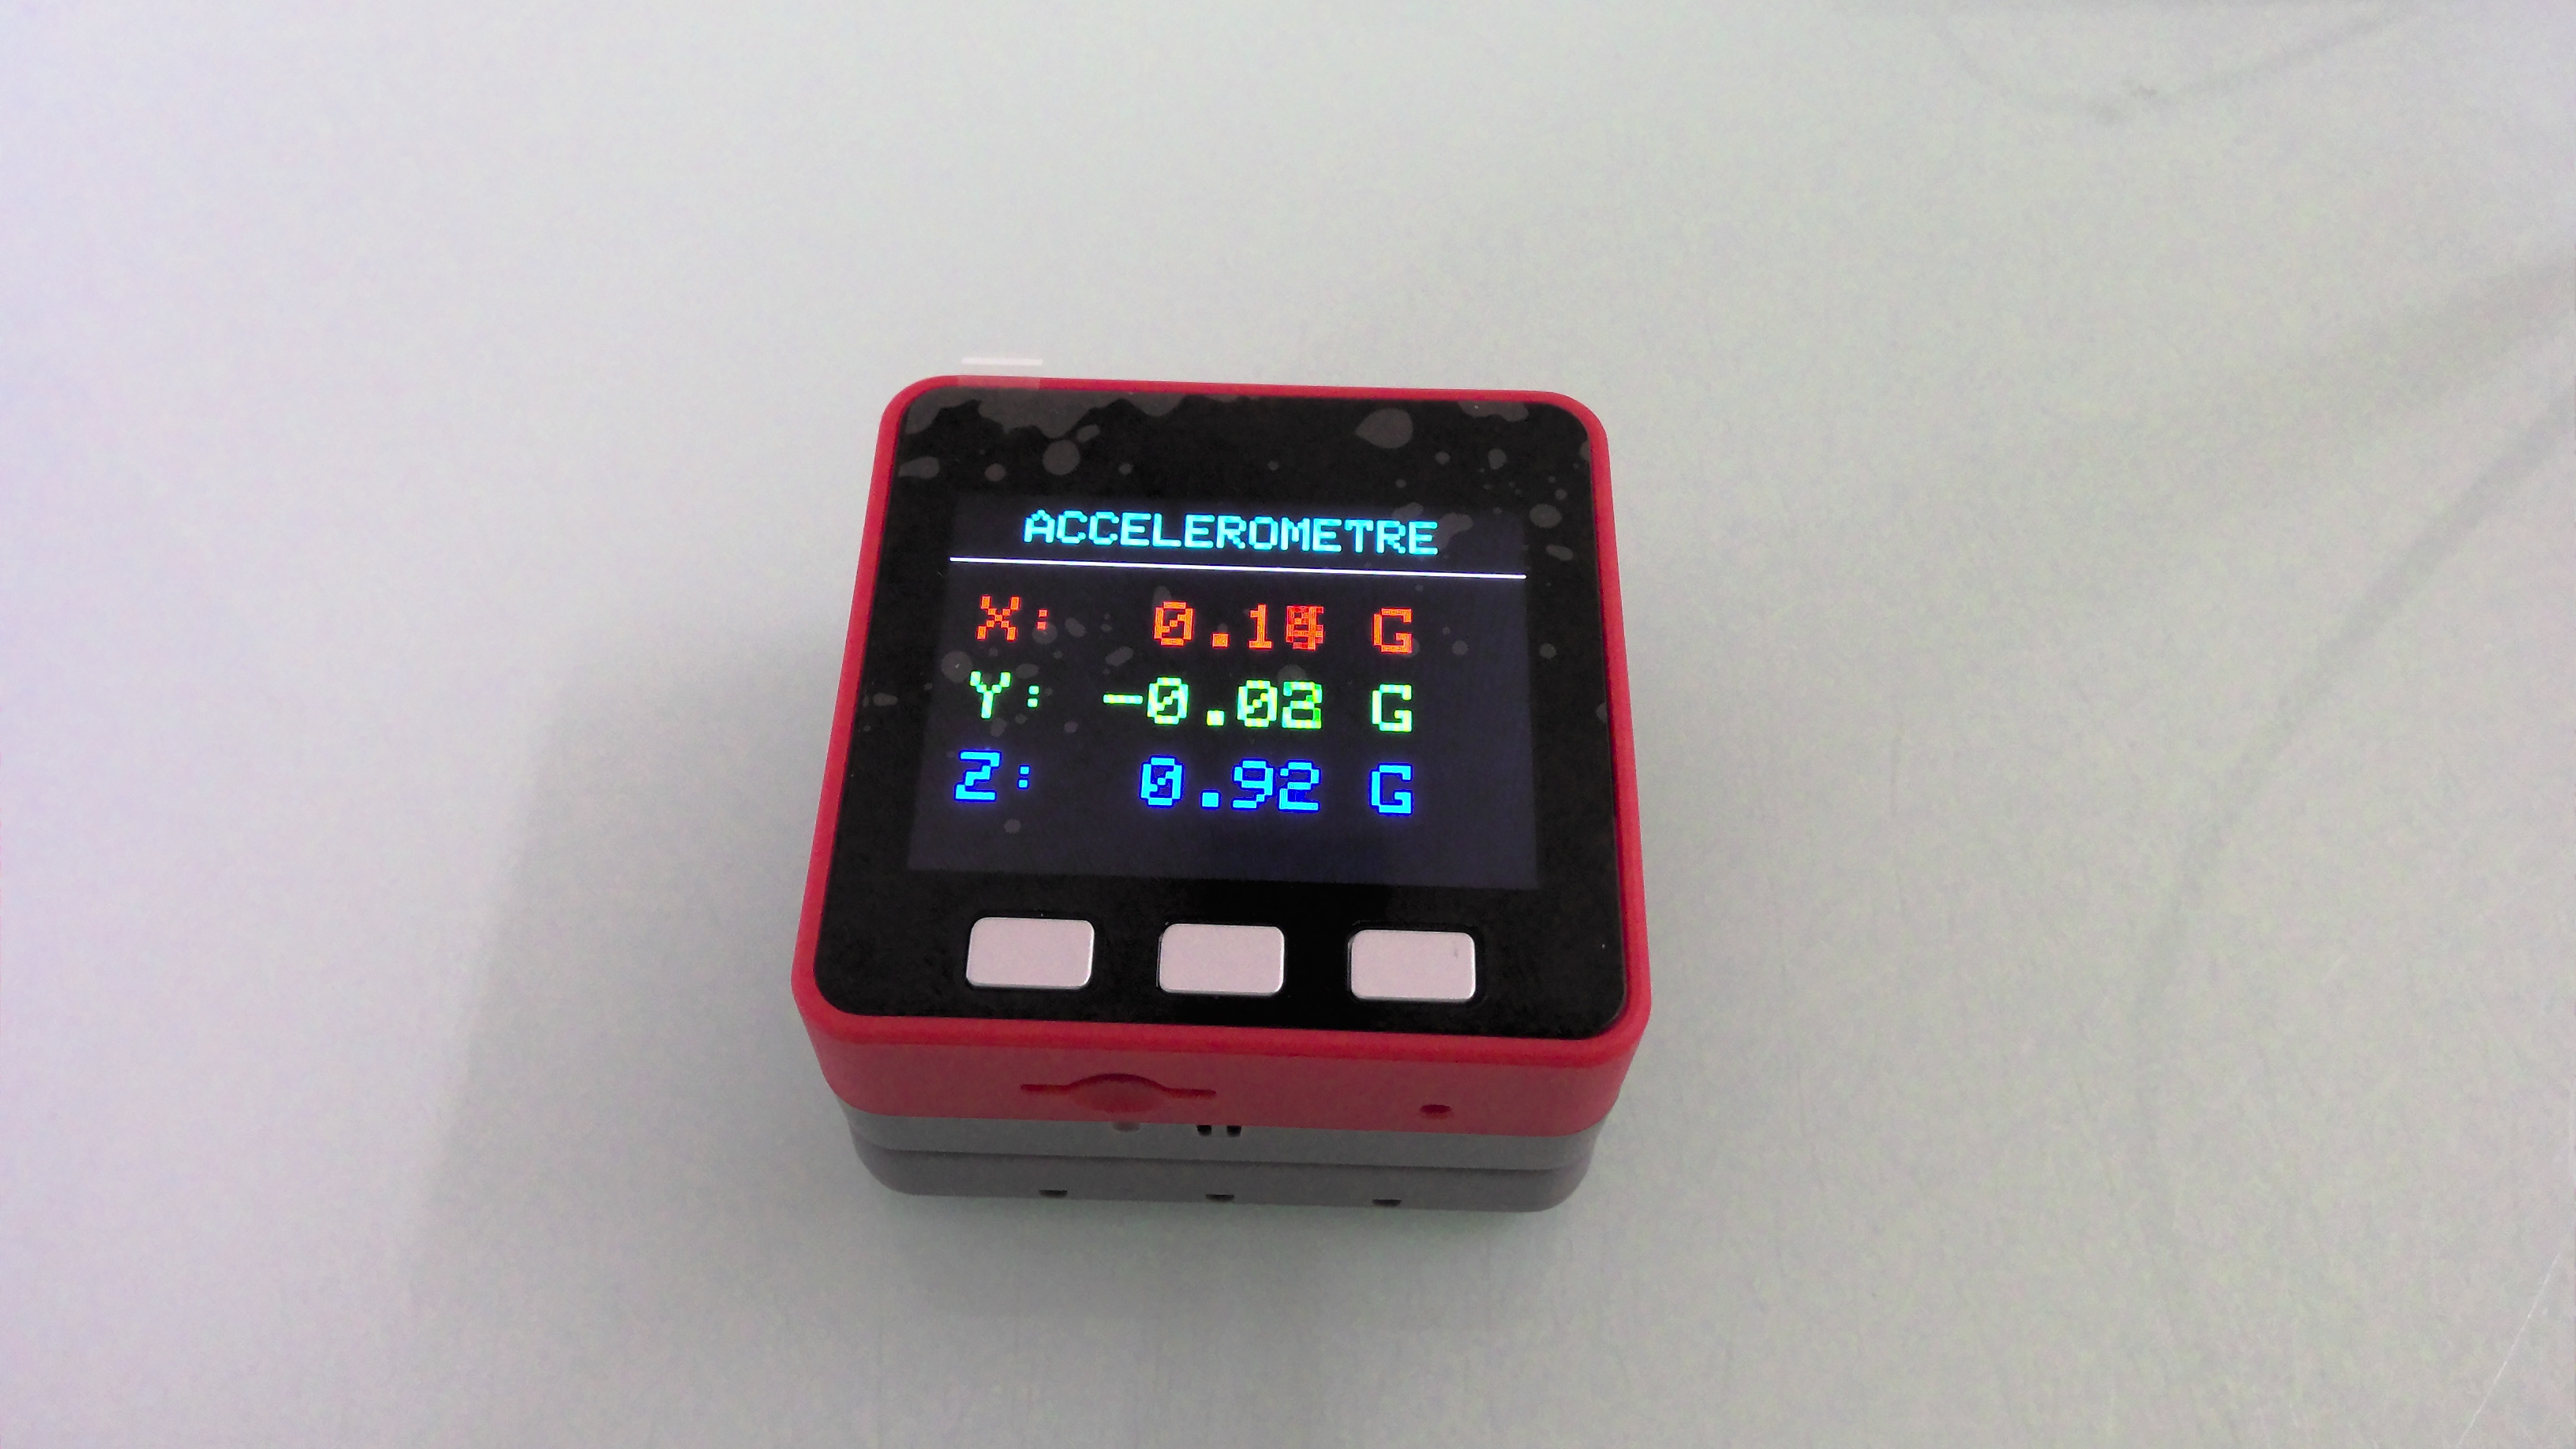
Partie 1 - Résultat
Partie 2 - Demande d'amélioration graphique pour réalisation d'un niveau à bulle en 2D (OXY)
Partie 2 - Programme n°1 (requête initiale)
Partie 2 - Correction des deux problèmes identifiés
Partie 2 - Correction du sens de déplacement du niveau à bulle
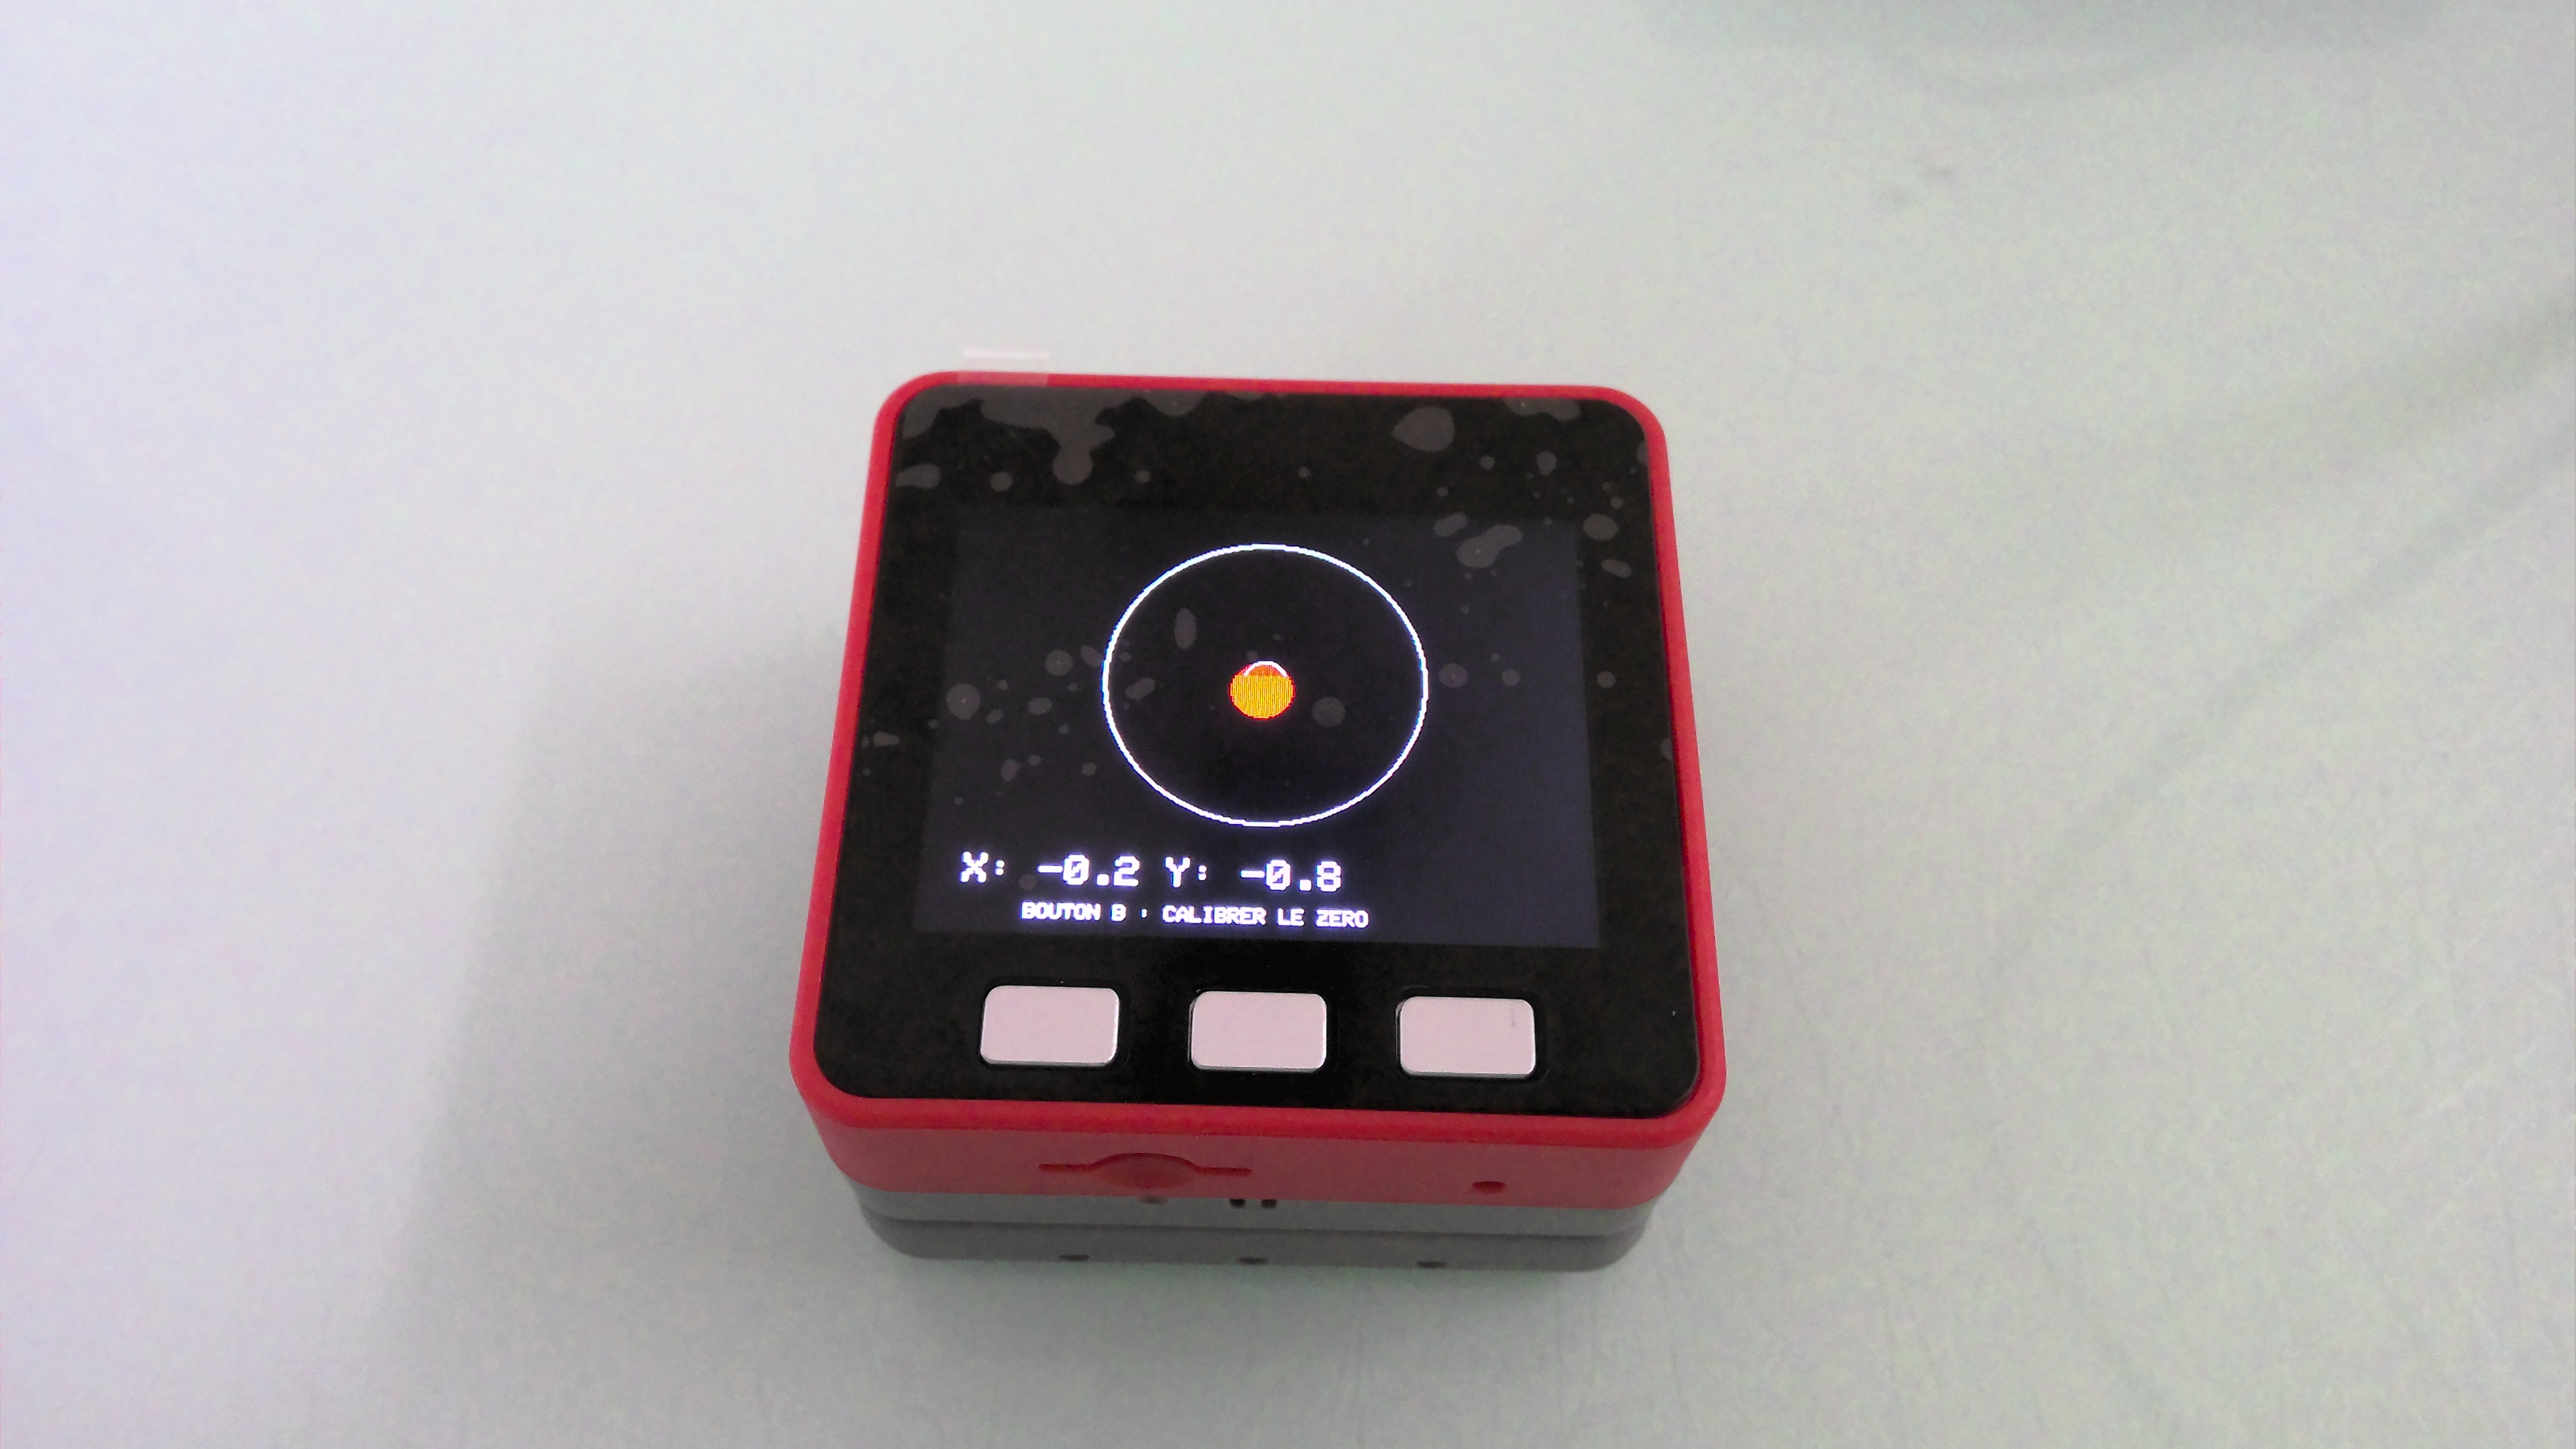
Partie 2 - Résultat niveau à bulle à 2D fonctionnel
Compte rendu d'un test de l'utilisation de Gemini pour faire du Vibe Coding avec un M5Stack
Matériel : M5stack Fire v2.7
Logiciels : IDE Arduino 1.8.19
Bibliothèques : M5Unified.h (En remplacement de M5Stack.h - échange suggéré par Gemini)
PROMPT INTIAL - GEMINI (Google) : Proposes moi un programme pour M5stack Fire dev 2.7 : - Mesurer les accélérations selon x, y, z - Afficher en continu les valeurs à l'écran
BILAN : - Quelques erreurs rencontrées sur l'utilisation de l'IDE Arduino. Chaque erreur est inscrite comme prompt seul ; Gemini "comprend" qu'il s'agit d'une erreur et propose les modifications. En général ça fonctionne. Au besoin on demande des précisions. - Le problème principal rencontré est un problème de compatibilité de bibliothèque. - La compilation des programmes pour M5Stack avec l'IDE Arduino est généralement très long. Une demande à Gemini sur la raison du problème pointe sur la lourdeur des programmes à téléverser, même si ils semblent petits en raison du faible nombre de lignes. Problème de fréquence de communication également pointée.
TRACAS : - La compilation des programmes pour M5Stack avec l'IDE Arduino est généralement VRAIMENT très long. Beaucoup de temps d'attente avec cette plateforme.
//#include #include // Variables pour stocker les valeurs d'accélération float accX = 0.0F; float accY = 0.0F; float accZ = 0.0F; void setup() { auto cfg = M5.config(); M5.begin(cfg); M5.Imu.init(); // Correction ici : minuscule à init
// Lignes de séparation pour la lisibilité M5.Display.drawFastHLine(0, 45, 320, WHITE); } void loop() { // 1. Lecture des données du capteur M5.update(); M5.Imu.getAccelData(&accX, &accY, &accZ); // 2. Affichage des valeurs à l'écran // Note : On définit une couleur de fond (BLACK) dans printf pour éviter le scintillement M5.Display.setTextSize(4);
PROMPT n°1 - GEMINI (Google) : Je veux désormais modifier le programme pour réaliser un niveau à bulle. - Il doit y avoir un visuel type niveau à bulle a deux dimensions - L'écran est positionné vers le haut - Il doit pouvoir être mis à zéro en appuyant sur un bouton - Il doit indiquer le décalage en ° par rapport au zéro selon X et selon Y en bas de l'écran
BILAN n°1 : - Le programme fonctionne du 1er coup. - Deux problèmes identifiés : => Les pixels en dehors du cercle blanc restent rouges si ils sont atteints par la "bulle" rouge => Beaucoup d'incertitudes de mesures impliquent une bulle qui tremblotte beaucoup
PROMPT n°2 - GEMINI (Google) : Ajuster le programme: - le point rouge en dehors de la zone blanche doit être effacé, pour l'instant il reste affiché - Faire des mesures et se baser sur une moyenne des 10 dernières mesures - Garder les corrections de bibliothèques précédentes
BILAN n°2 : - Le prompt de demande de modification n'est pas très précis concernant les pixels qui restent rouges - Malgré ça la proposition proposée fonctionne du premier coup => Il n'y a plus de pixels qui restent rouges en dehors du cercle blanc => La bulle est beaucoup plus stable mais tremblotte encore un petit peu - Un problème supplémentaire non identifié précédemment : => La bulle se déplace du mauvais côté
PROMPT n°3 - GEMINI (Google) : la bulle se déplace du mauvais côté. A quel endroit du code puis je le modifier moi même ?
Bilan n°3 : - Gemini a un bon retour analytique sur les programmes qu'il propose - Le programme est entièrement fonctionnel en moins d'une heure.
#include #include // Variables pour le calibrage (mise à zéro) float offsetX = 0.0, offsetY = 0.0; float angleX = 0.0, angleY = 0.0; void setup() { auto cfg = M5.config(); M5.begin(cfg); M5.Imu.init();
M5.Display.setRotation(1); // Orientation standard M5.Display.fillScreen(BLACK); } void loop() { M5.update();
// 1. Lecture de l'accéléromètre float ax, ay, az; M5.Imu.getAccelData(&ax, &ay, &az); // 2. Calcul des angles en degrés (inclinaison par rapport à la verticale Z) // On utilise atan2 pour convertir les forces G en degrés float currentAngleX = atan2(ax, az) * 180.0 / M_PI; float currentAngleY = atan2(ay, az) * 180.0 / M_PI; // 3. Mise à zéro (Calibrage) si on appuie sur le bouton central (BtnB) if (M5.BtnB.wasPressed()) { offsetX = currentAngleX; offsetY = currentAngleY; M5.Speaker.tone(1000, 100); // Petit bip de confirmation } // Calcul de l'angle relatif angleX = currentAngleX - offsetX; angleY = currentAngleY - offsetY; // 4. Dessin du niveau à bulle M5.Display.startWrite(); // Accélère l'affichage
// Effacer la zone de la bulle (cercle noir) M5.Display.fillCircle(160, 100, 80, BLACK); M5.Display.drawCircle(160, 100, 80, WHITE); // Contour du niveau M5.Display.drawCircle(160, 100, 10, WHITE); // Cible centrale // Calcul de la position de la bulle (sensibilité x5 pour le visuel) int bubbleX = 160 - (angleX * 5); int bubbleY = 100 + (angleY * 5); // Contraindre la bulle à rester dans le cercle bubbleX = constrain(bubbleX, 85, 235); bubbleY = constrain(bubbleY, 25, 175); // Dessin de la bulle (Verte si proche de zéro, rouge sinon) uint16_t color = (abs(angleX) < 0.5 && abs(angleY) < 0.5) ? GREEN : RED; M5.Display.fillCircle(bubbleX, bubbleY, 15, color); // 5. Affichage des valeurs numériques en bas M5.Display.setCursor(20, 200); M5.Display.setTextColor(WHITE, BLACK); M5.Display.setTextSize(2); M5.Display.printf("X: %5.1f deg | Y: %5.1f deg", angleX, angleY);
M5.Display.setCursor(60, 225); M5.Display.setTextSize(1); M5.Display.print("Appuyez sur Bouton B pour Tarer (Zero)"); M5.Display.endWrite();
delay(20); // Fluide (50 images par seconde) }
#include #include // Paramètres de lissage (moyenne glissante sur 10 mesures) const int nbMesures = 10; float mesuresX[nbMesures], mesuresY[nbMesures]; int indexMesure = 0; // Variables de calibrage et positions float offsetX = 0.0, offsetY = 0.0; int lastBubbleX = 160, lastBubbleY = 100; // Pour effacer proprement void setup() { auto cfg = M5.config(); M5.begin(cfg); M5.Imu.init(); // "init" en minuscule pour M5Unified